¿Te has preguntado alguna vez por qué los modelos de lenguaje como GPT o Claude avanzan a una velocidad vertiginosa, mientras que los robots humanoides caminantes y los brazos mecánicos todavía sufren para abrir el picaporte de una puerta? La respuesta choca contra la física básica. Para enseñar a una red neuronal a entender texto basta con alimentarla con terabytes de libros de internet durante un par de semanas en un centro de datos. En cambio, para enseñar a un robot bípedo a mantener el equilibrio sobre un suelo resbaladizo, necesita dar millones de pasos reales en el espacio físico.
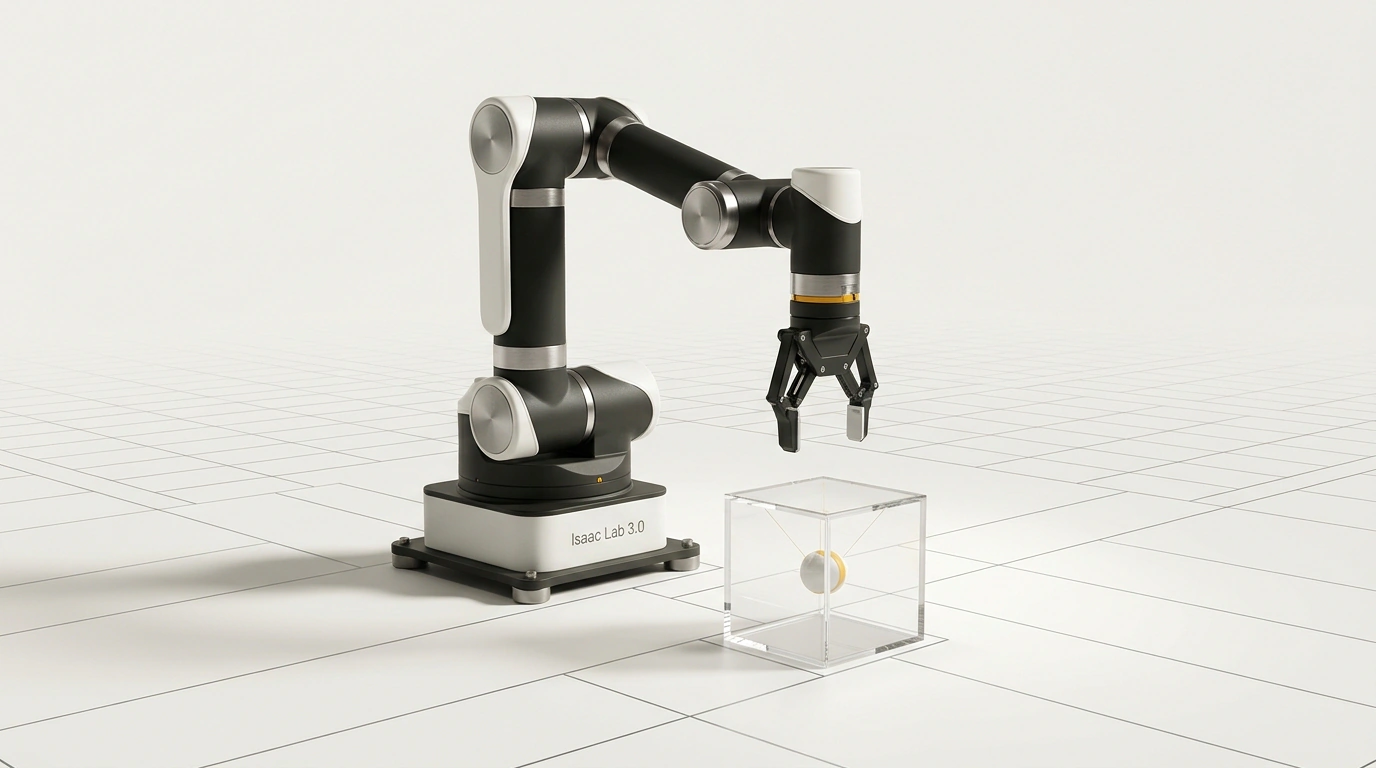
Pero en el mundo real, un segundo de vida dura exactamente un segundo. El robot se cae, dobla servomotores, rompe sensores de decenas de miles de dólares y pasa semanas en el taller. Entrenar inteligencia artificial física sobre hardware real es prohibitivamente lento y ruinoso. Por eso el lanzamiento abierto de NVIDIA Isaac Lab 3.0 (v3.0.0) marca un antes y un después para la robótica: la compañía ha montado una línea de entrenamiento donde los robots acumulan siglos de práctica en una sola jornada laboral.
La trampa del mundo físico: por qué los robots se rompen más rápido de lo que aprenden
En los algoritmos de aprendizaje por refuerzo (Reinforcement Learning), el agente aprende por ensayo y error. Ejecuta un movimiento aleatorio, recibe una penalización si cae y una recompensa si mantiene el equilibrio o sujeta un objeto. Para dominar una motricidad fina —como girar una manzana entre los dedos de una mano mecánica o subir una escalera cargando peso— hacen falta miles de millones de intentos.
Si intentas hacer esos experimentos en un banco de pruebas real, topas con muros infranqueables:
- Desgaste mecánico: rodamientos, reductores y varillas fallan antes de que el modelo converja hacia una trayectoria estable.
- Escenarios limitados: en un laboratorio es imposible replicar todos los tipos de hielo, barro, ráfagas de viento y choques fortuitos.
- Coste del error: un solo movimiento brusco equivocado del manipulador puede destrozar equipamiento carísimo a su alrededor.
La única salida es trasladar todo el ciclo a una simulación virtual. Sin embargo, los simuladores clásicos (Gazebo, Webots) calculaban la física de forma secuencial en la CPU, atascándose en unas modestas decenas de fotogramas por segundo. Isaac Lab cambia por completo el paradigma de cálculo.
Arquitectura de Isaac Lab 3.0: multibackend PhysX, Newton y modo Kit-less
La gran fortaleza arquitectónica de Isaac Lab (evolución del proyecto Orbit) es el paralelismo masivo en las GPU de NVIDIA. Todos los cuerpos físicos, contactos, articulaciones y cálculos de fricción se ejecutan como operaciones matriciales tensoriales CUDA directamente en la VRAM del acelerador. La velocidad de simulación supera la cifra asombrosa de 135 000 fotogramas de física por segundo en una sola tarjeta de la serie RTX.
Con la versión 3.0, el framework alcanza el estatus de General Availability y suma tres novedades clave:
- Física multibackend (Multi-Backend): los investigadores ya no quedan atados a un único motor de cálculo. Se puede usar el clásico NVIDIA PhysX 5 o el nuevo backend Newton, que combina algoritmos MuJoCo-Warp y VBD para simular con precisión cuerpos blandos, esponjas deformables, cables y tejidos.
- Ejecución sin interfaz gráfica (Kit-less Execution): antes el simulador exigía cargar el pesado entorno gráfico Omniverse Kit. Ahora el entrenamiento en paralelo se lanza en terminal pura mediante Python nativo, ahorrando gigabytes de memoria de vídeo para los pesos de las redes neuronales.
- Interfaz CLI unificada: los comandos para entrenar y probar políticas quedan estandarizados bajo
isaaclab traineisaaclab play, con soporte para rsl_rl, TorchRL y Stable Baselines 3.
El puente Sim-to-Real: cómo la aleatorización de dominio traslada la motricidad al hardware real
Ahora mismo seguro que estás pensando: «Vale, en el mundo virtual el robot corre perfecto, pero en cuanto pise un suelo con polvo o tenga algo de holgura en las juntas, ¿no se irá directo al suelo?». Tu escepticismo es totalmente justo; en robótica ese fenómeno se conoce como «brecha de realidad» (Reality Gap).
La solución llega mediante una idea matemática ingeniosa: la aleatorización de dominio (Domain Randomization). Mientras 4096 clones virtuales del robot caminan en mundos paralelos, el simulador altera de forma continua y aleatoria los parámetros físicos de cada uno:
- a un robot le triplica la fricción del suelo y al de al lado se la deja resbaladiza como una pista de hielo;
- hace variar la masa de los eslabones y del chasis en un ±15%;
- inyecta ruido blanco artificial en las lecturas de giroscopios y lidares;
- añade un retardo aleatorio de 10 a 30 milisegundos en la respuesta de los motores eléctricos.
Al final, la red neuronal aprende a controlar el cuerpo no en un laboratorio impoluto, sino en medio de un caos constante de perturbaciones. Cuando esa política entrenada se carga en el microcontrolador del robot real, este interpreta el mundo físico simplemente como otra variación más de su entorno virtual habitual y camina con firmeza hacia delante.
Despliegue paso a paso y arranque de 4096 agentes en una sola GPU
Ya comentamos el modelado industrial en Omniverse y cómo funcionan los entornos generativos tridimensionales en Odyssey-3. Para ejecutar Isaac Lab 3.0 hace falta una tarjeta de nivel RTX 4080/4090 o un acelerador de servidor A100.
Instalación del framework en un entorno virtual aislado:
# Clonar el repositorio oficial de Isaac Lab
git clone https://github.com/isaac-sim/IsaacLab.git
cd IsaacLab

# Instalar el núcleo del framework y las tareas de entrenamiento con soporte rsl_rl
pip install --upgrade pip
pip install -e source/extensions/omni.isaac.lab
pip install -e source/extensions/omni.isaac.lab_tasks[rsl_rl]
A continuación se configura el archivo del entorno paralelo franka_env_cfg.py, donde se definen el número de robots simultáneos y el paso de simulación física:
from omni.isaac.lab.envs import ManagerBasedRLEnvCfg
from omni.isaac.lab.utils import configclass

@configclass
class FrankaCabinetEnvCfg(ManagerBasedRLEnvCfg):
    """Configuración del entorno del manipulador Franka Emika para aprendizaje por refuerzo."""
    def __post_init__(self):
        super().__post_init__()
        # Lanzar 4096 manipuladores en paralelo dentro de un mismo espacio
        self.scene.num_envs = 4096
        self.scene.env_spacing = 2.5
        # Paso físico del simulador a 120 Hz
        self.sim.dt = 1.0 / 120.0
        self.sim.render_interval = 4
Después, el entrenamiento arranca con un único comando estandarizado:
# Lanzar simulación paralela sin entorno gráfico (Kit-less)
isaaclab train --task Isaac-Cartpole-Direct-v0 --num_envs 4096 --headless
Ten cuidado al migrar flujos antiguos desde la versión 2.x: en Isaac Lab 3.0 el orden de los componentes del cuaternión de orientación ha cambiado al estándar general (x, y, z, w), lo que obliga a revisar las matrices de transformación.
Lo que vemos aquí es cómo un entorno virtual borra el mayor cuello de botella hacia los robots físicos útiles. En cuestión de pocas horas, un clúster de GPU entrega los pesos de un controlador capaz de desenvolverse con seguridad en el mundo real.